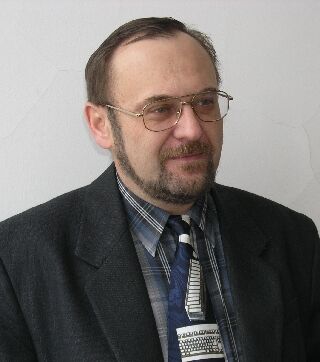
Каменецкий Владимир Александрович
Кафедра ФН-12 (Математическое моделирование) · ФН
Кандидат физ.-мат. наук, доцент кафедры «Математическое моделирование» МГТУ им. Н.Э. Баумана. Список трудов 1.Каменецкий В.А. Абсолютная устойчивость и абсолютная неустойчивость систем управления с несколькими нелинейными нестационарными элементами // Автоматика и телемеханика, 1983, N 12. - С. 20-30. 2.Каменецкий В.А., Пятницкий Е.С. Градиентный метод построения функций Ляпунова в задачах абсолютной устойчивости // Автоматика и телемеханика, 1987, N 1. - С. 3-12. 3.Kamenetskiy V.A., Pyatnitskiy Ye.S. An iterative method of Lyapunov function construction for differential inclusions // 1987, vol. 8. - pp. 445-451. 4.Каменецкий В.А. Метод свертывания матричных неравенств и критерий абсолютной устойчивости стационарных систем управления // Автоматика и телемеханика, 1989, N 1. - С. 28-39. 5.Каменецкий В.А. Синтез ограниченного стабилизирующего управления для n-кратного интегратора // Автоматика и телемеханика, 1991, N 6. - С. 33-40. 6.Kamenetskiy V.A. Constructive methodology for analysis and synthesis of system stable in the large // Methodological Foundations of Computer Aided and Computer Automated Design. Wroclaw, Poland, 1994. – pp. 75-78. 7.Каменецкий В.А. Построение областей притяжения методом функций Ляпунова // Автоматика и телемеханика, 1994, N 6. - С. 10-26. 8.Kamenetskiy V.A. Methodology for analysis and synthesis of stable systems by Lyapunov functions // The Workshop on Robust Control via Variable Structure and Lyapunov Technicues. Naples. Italy, 1994. – pp. 270-277. 9.Kamenetskiy V.A. A method for construction of stability regions by Lyapunov functions // Systems and Control Letters, v. 26, 1995. - pp. 147-151. 10.Каменецкий В.А. Построение функций Ляпунова для оценки областей притяжения // Доклады Академии наук, 1995, Т. 340, N 3. - С. 305-307. 11.Каменецкий В.А. Синтез ограниченного стабилизирующего управления для нелинейных систем управления // Автоматика и телемеханика, 1995, N 1. - С. 43-56. 12.Каменецкий В.А. Параметрическая стабилизация нелинейных систем управления // Автоматика и телемеханика, 1996, N 2. - С. 47-56. 13.Каменецкий В.А. Параметрическая стабилизация нелинейных систем управления с фазовыми ограничениями // Автоматика и телемеханика, 1996, N 10. - С. 65-71. 14.Kamenetskiy V.A. Construction of a constrained stabilizing feedback by Lyapunov Functions // 13th IFAC World Congress, San Francisco, USA, 1996. - pp. 139-145. 15.Kamenetskiy V.A. The choice of a Lyapunov function class for close approximation of the set of linear stabilization // Proceedings of the 35th IEEE CDC, Kobe, Japan, 1996. 16.Каменецкий В.А. Аппроксимация множества линейной стабилизации // Дифференциальные уравнения, 1997, N 3. - С. 113-121. 17.Kamenetskiy V.A. A method of stabilization for control systems with state constraints and its application for construction of a linear saturated feedback // Proceedings of the European Control Conference, Brussels, 1997. 18.Горбунов А.В., Каменецкий В.А. Робастная стабилизация в целом двухзвенного робота-манипулятора обратной связью с насыщением // Вестник МГТУ им. Н.Э.Баумана, сер. "Приборостроение", 2002, N 3. - С. 110-120. 19.Горбунов А.В. Каменецкий В.А. Метод функций Ляпунова для построения областей притяжения систем с запаздыванием // Автоматика и телемеханика, 2005, N 10. - С. 20.Горбунов А.В., Каменецкий В.А., Пестряков Д.П. Нелокальная параметрическая стабилизация бокового движения самолета // Труды V международной конференции "Идентификация систем и задачи управления" (SICPRO'06). - Москва, ИПУ РАН, 2006. - С. 2401-2414.
Отзывы о преподавателе
Комментариев пока нет — будьте первым.